휴머노이드·로봇 AI 연구 · ETH Zurich · ACP research team · 2026-10-22
ETH 연구팀, 손·무릎 접촉을 계획해 장애물 넘는 휴머노이드 공개
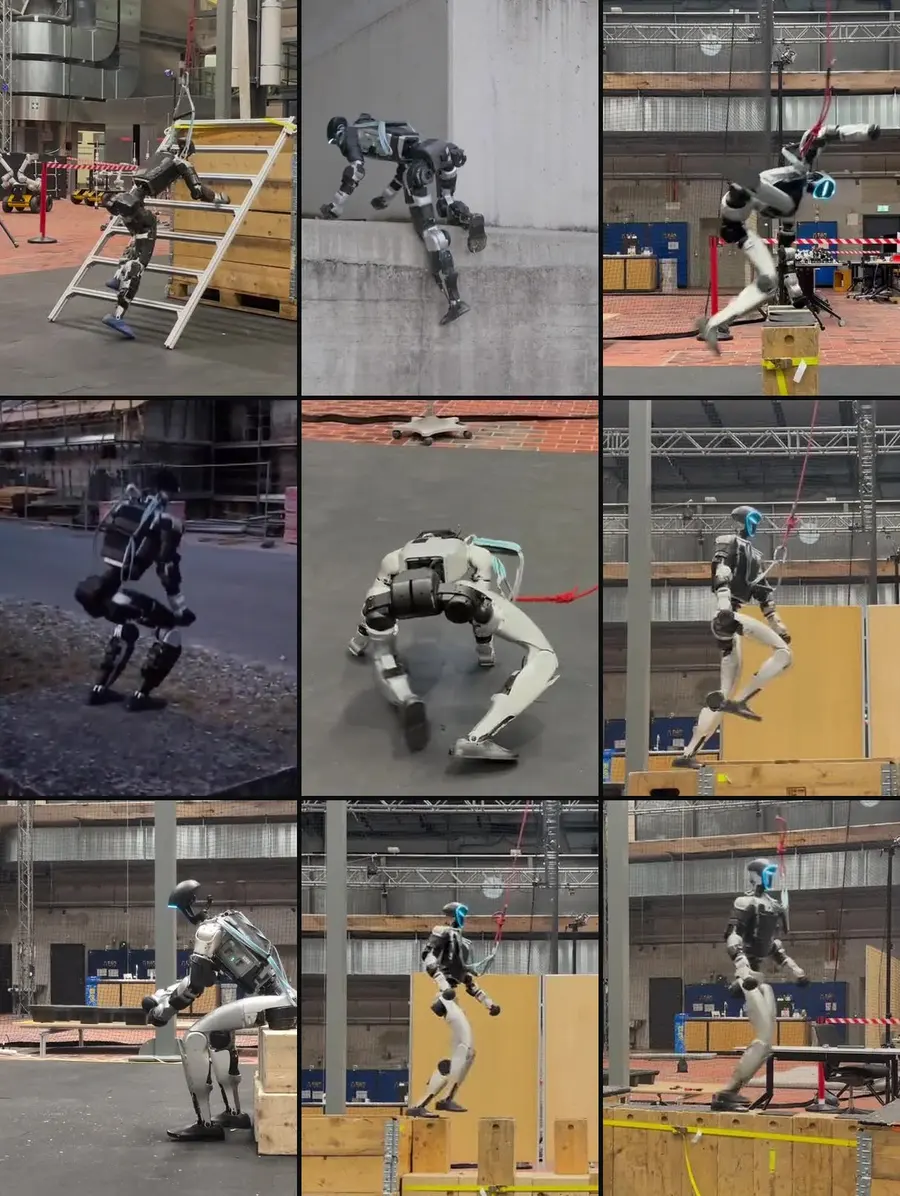 사진: ACP research team · ETH Zurich · real-robot demonstration stills
3줄 요약
- 손·발·무릎 등 몸이 지형에 닿을 위치를 계획하고, 제어기가 실제 동작으로 바꾼다.
- 실제 Unitree G1의 사다리·장애물·일어서기 시연을 연구팀 공식 페이지에서 확인할 수 있다.
- 10월 22일 공개된 심사 중 논문이다. 시연과 범용 자율 작업·현장 안전성 검증은 구분해야 한다.
내용 요약
ETH 연구팀은 손·발·무릎 등이 지형에 닿을 위치를 먼저 계획하는 ACP를 제안했다. 라이다로 주변 지형을 파악한 Unitree G1이 사다리 오르기·장애물 넘기·일어서기를 하나의 제어 정책으로 시연한다. 공개 논문은 심사 중이며, 시연을 모든 현장의 자율 작업이나 안전성 검증 완료로 해석해서는 안 된다.
로그인이 필요합니다. 추천과 댓글 작성은 로그인 후 이용할 수 있습니다.
댓글 0
첫 댓글을 남겨 주세요.